> For the complete documentation index, see [llms.txt](https://docs.roboflow.com/llms.txt). Markdown versions of documentation pages are available by appending `.md` to page URLs; this page is available as [Markdown](https://docs.roboflow.com/datasets/ko/versions/dataset-versions/image-augmentation/augmentation-types/shear-augmentation.md).
# 전단 증강
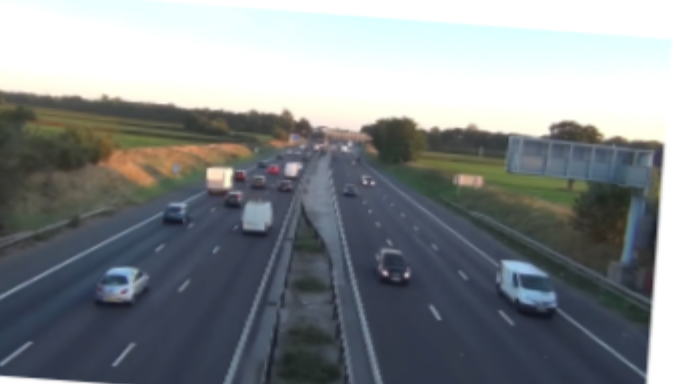
이미지를 수평 또는 수직 축을 따라 무작위 전단하여 원근 변동성을 추가합니다.
이미지를 수평 또는 수직 축을 따라 무작위로 왜곡합니다. 이렇게 하면 원근에 변화를 주어 카메라와 피사체의 상하 기울임(pitch) 및 좌우 회전(yaw)에 대해 모델이 더 견고해지도록 돕습니다.
* 수평: 이미지가 x축을 따라 무작위로 시어될 수 있는 최대 각도(도)입니다.
* 수직: 이미지가 y축을 따라 무작위로 시어될 수 있는 최대 각도(도)입니다.
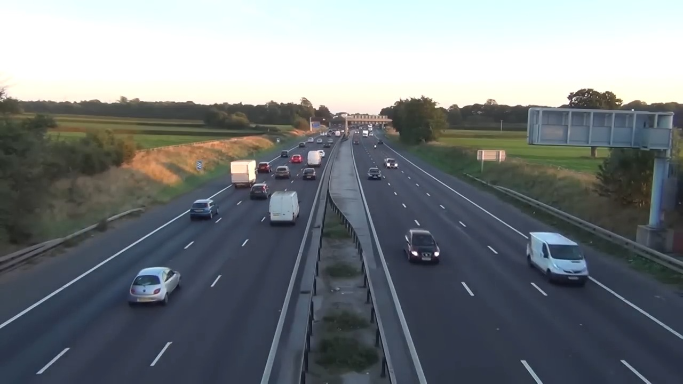
## 예시