> For the complete documentation index, see [llms.txt](https://docs.roboflow.com/llms.txt). Markdown versions of documentation pages are available by appending `.md` to page URLs; this page is available as [Markdown](https://docs.roboflow.com/models/ja/xue-xi/cancel-a-training-job.md).

# 学習ジョブを停止またはキャンセル

学習を途中で停止してモデルを保存するか、学習をキャンセルして重みを破棄します。

トレーニングジョブは完了前に終了できます。現在のモデルの重みを保存するには、トレーニングを早期停止します。重みを破棄するには、トレーニングをキャンセルします。

<table data-search="false"><thead><tr><th></th><th>トレーニングを早期停止</th><th>トレーニングをキャンセル</th></tr></thead><tbody><tr><td>次のような場合に使用</td><td>モデルが収束している、またはすでに目標を満たしている。</td><td>トレーニングジョブからモデルを取得したくない。</td></tr><tr><td>モデルの重み</td><td>保存済み</td><td>破棄済み</td></tr><tr><td>クレジット</td><td>使用したクレジット分を支払います。</td><td>ジョブの早い段階でキャンセルすると、返金を受けられる場合があります。多数のエポックが経過した後は返金されません。</td></tr></tbody></table>

どちらの操作の後でも、同じデータセットバージョンで別のトレーニングジョブを開始できます。

また、 [クレジット上限](/models/ja/xue-xi/train-a-model.md#set-a-credit-cap) をジョブ開始時に設定することもでき、その場合はクレジット上限に達すると自動的に停止します。上限による停止ではモデルの重みは保持されます。

{% hint style="info" %}
停止は協調的に行われます。ジョブは重みを保存し、現在のエポックの終了時に終了します。ジョブが停止要求に応答せずに固まった場合、Roboflow は約8時間後に終了させます。そのジョブは停止ではなく失敗として表示され、モデルの重みは保存されず、クレジットは返金されます。ワークスペースのクレジットが不足し、Roboflow がジョブを停止させたものの、そのジョブが停止要求に応答しない場合も同じです。
{% endhint %}

## Webアプリ

### トレーニングを早期停止

トレーニングのグラフでモデルが収束している、またはすでに目標を満たしていることが示されているものの、ジョブにまだ多くのエポックが残っている場合に早期停止を使用します。

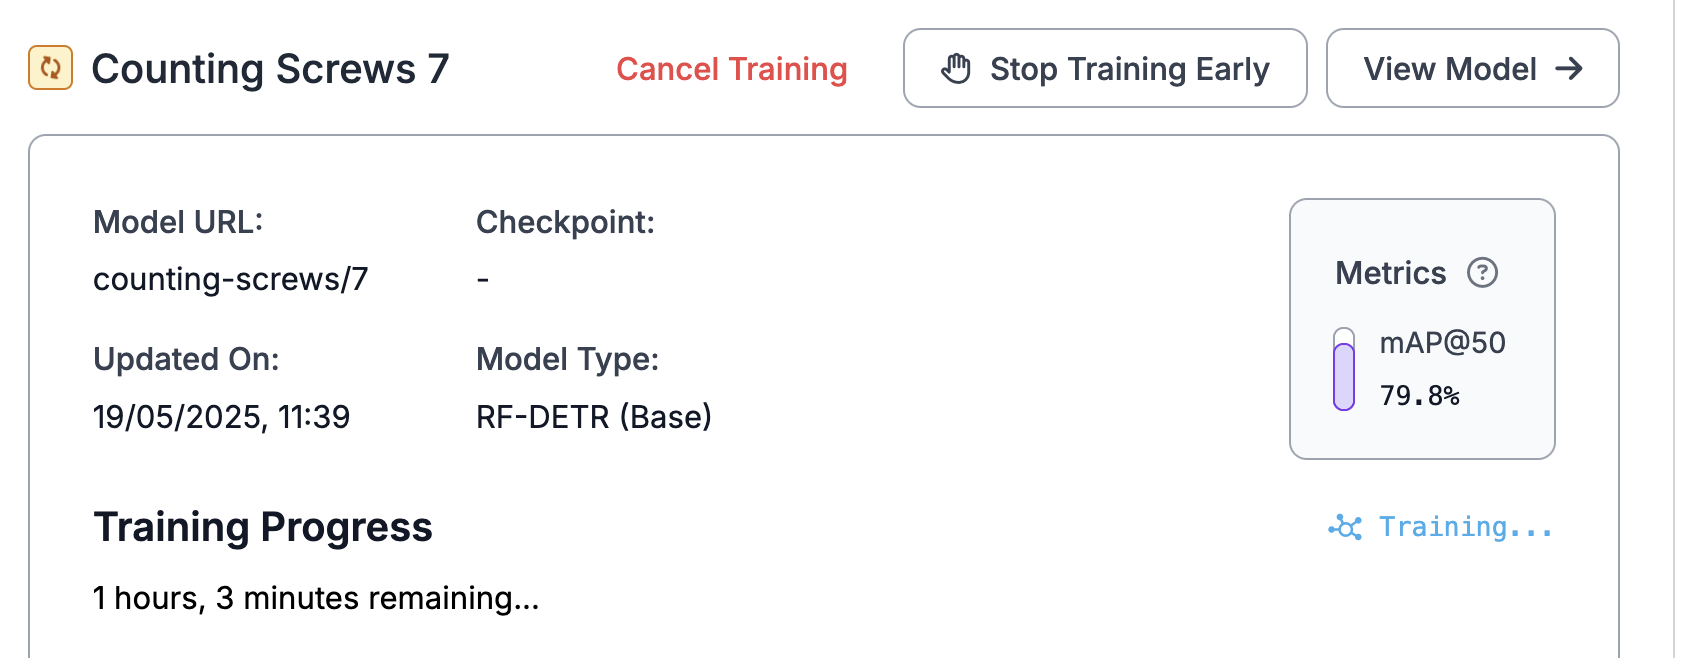
「トレーニングを早期停止」をクリックします:

<figure><img src="https://1194881119-files.gitbook.io/~/files/v0/b/gitbook-x-prod.appspot.com/o/spaces%2Fcmo9mhfIjYrvFFy1U7dk%2Fuploads%2Fgit-blob-b5a19294cac494e32a15968288329041a9985221%2FScreenshot%202025-05-19%20at%2011.44.09.png?alt=media" alt=""><figcaption></figcaption></figure>

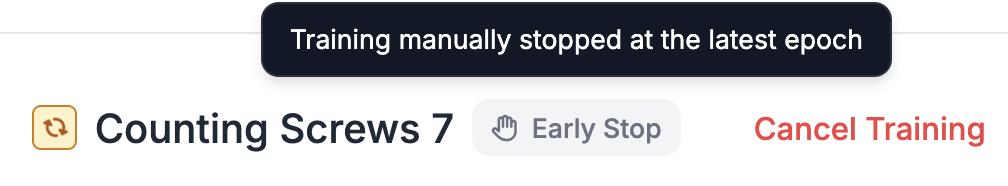
Roboflow は現在のモデルの重みの準備を開始します。トレーニングジョブには早期停止したことが表示されます:

<figure><img src="https://1194881119-files.gitbook.io/~/files/v0/b/gitbook-x-prod.appspot.com/o/spaces%2Fcmo9mhfIjYrvFFy1U7dk%2Fuploads%2Fgit-blob-1cb036787d9a372417f9a97e3cf4eb5a1eff0bc3%2FScreenshot%202025-05-19%20at%2011.44.15.png?alt=media" alt=""><figcaption></figcaption></figure>

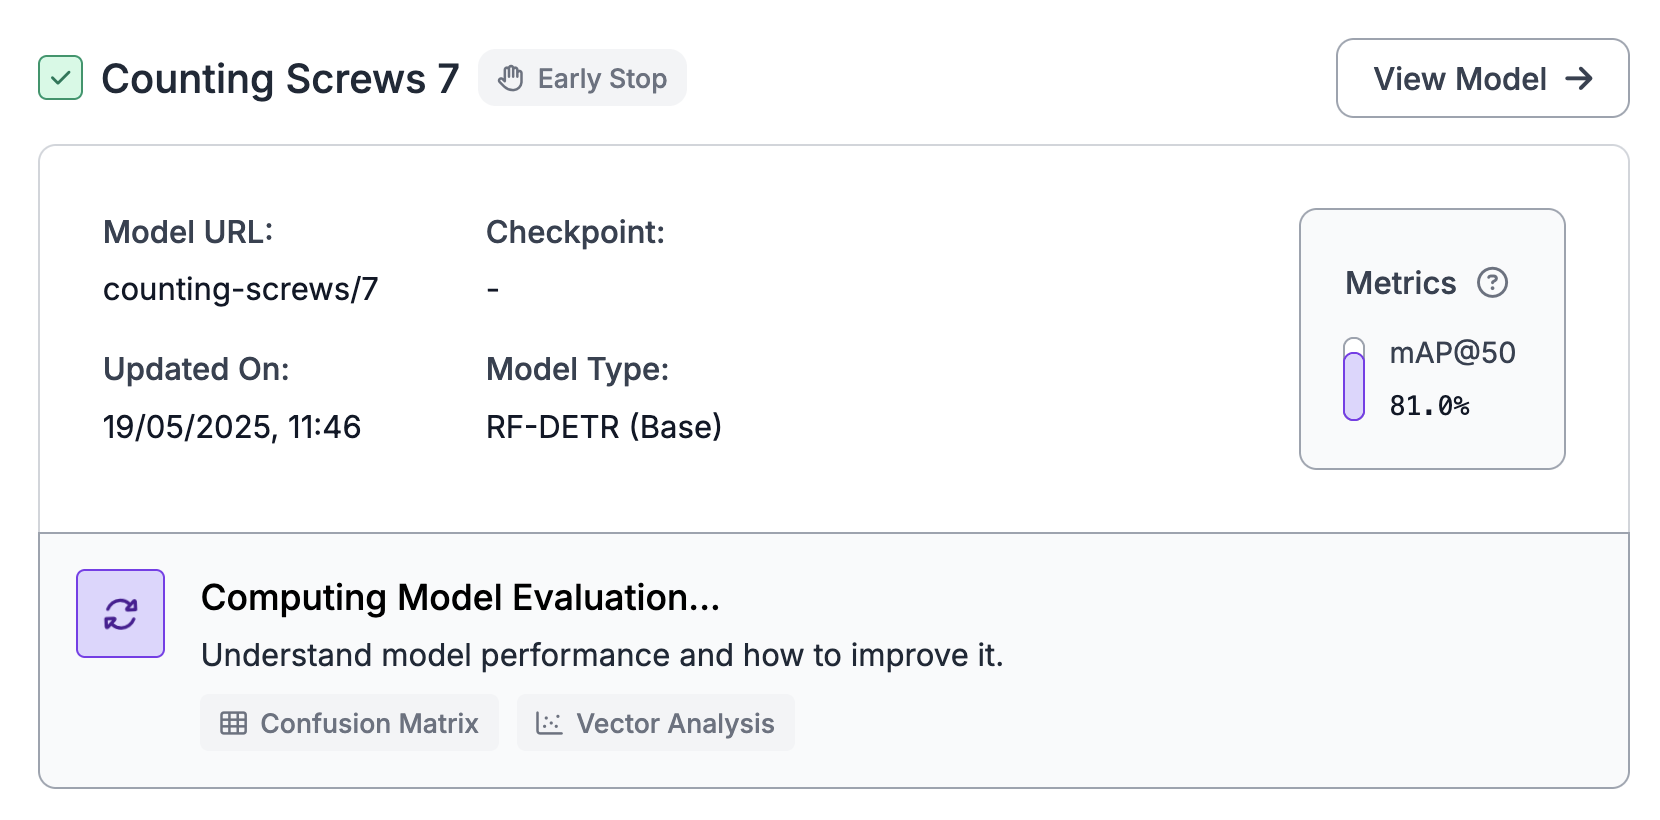
モデルが利用可能になるまで数分かかる場合があります。準備が整うと、モデル名の横に緑のチェックマークが表示されます:

<figure><img src="https://1194881119-files.gitbook.io/~/files/v0/b/gitbook-x-prod.appspot.com/o/spaces%2Fcmo9mhfIjYrvFFy1U7dk%2Fuploads%2Fgit-blob-95bebf8c56e90ea3b76e39b09b0166987c56dd3b%2FScreenshot%202025-05-19%20at%2011.46.51.png?alt=media" alt=""><figcaption></figcaption></figure>

ニューラルアーキテクチャサーチ（NAS）では、モデルが収束するとトレーニングが自動的に停止する場合があります。Roboflow が残りのエポックをスキップすると、トレーニング結果ページにメッセージが表示されます。

### トレーニングを継続

早期停止したジョブは、最後に保存されたチェックポイントからさらにエポックを実行できます。トレーニングを開いて「トレーニングを継続」をクリックします。このオプションは RF-DETR および YOLO モデルで利用できます。

Roboflow は実行終了後、数日間チェックポイントを保持します。ボタンのツールチップには、トレーニングの再開が可能な期限日が表示されます。チェックポイントの有効期限が切れるとボタンは無効になり、その代わりに新しいトレーニングジョブを開始します。

### トレーニングをキャンセル

「トレーニングをキャンセル」をクリックして、ジョブを停止し、そのモデルの重みを破棄します:

<figure><img src="https://1194881119-files.gitbook.io/~/files/v0/b/gitbook-x-prod.appspot.com/o/spaces%2Fcmo9mhfIjYrvFFy1U7dk%2Fuploads%2Fgit-blob-6746685187a307ad6d29d783e4ff353856cbc175%2FScreenshot%202025-05-19%20at%2011.41.51.png?alt=media" alt=""><figcaption></figcaption></figure>

## HTTP API

呼び出し元の API キーには `trainingJob:create` スコープが必要です。

### トレーニングを早期停止

実行中のトレーニングジョブの早期停止を要求します:

```url
POST https://api.roboflow.com/:workspace/:project/:version/train/stop
```

```bash
curl "https://api.roboflow.com/my-workspace/my-detector/3/train/stop?api_key=$ROBOFLOW_API_KEY" \\
  -X POST \\
  -H "Content-Type: application/json" \\
  -d '{}"
```

このエンドポイントは冪等です。ジョブがすでに停止している場合でも成功を返します。

```json
{
  "success": true
}
```

### トレーニングをキャンセル

キュー待ちまたは実行中のトレーニングジョブをキャンセルします:

```url
POST https://api.roboflow.com/:workspace/:project/:version/train/cancel
```

```bash
curl "https://api.roboflow.com/my-workspace/my-detector/3/train/cancel?api_key=$ROBOFLOW_API_KEY" \\
  -X POST \\
  -H "Content-Type: application/json" \\
  -d '{}"
```

```json
{
  "success": true
}
```

キャンセルは冪等ではありません。ジョブが完了しているか、すでにキャンセルされている場合、このエンドポイントは `409 Conflict`:

```json
{
  "error": {
    "type": "Conflict",
    "message": "実行中でないトレーニングジョブはキャンセルできません。",
    "code": "CANNOT_CANCEL"
  }
}
```

## MCPサーバー

AIエージェントを [MCPサーバー](https://docs.roboflow.com/agents/mcp-server) に接続すると、次のツールでトレーニング実行を停止できます:

<table data-search="false"><thead><tr><th width="290">ツール</th><th>説明</th></tr></thead><tbody><tr><td><code>trainings_stop</code></td><td>早期停止を要求します。実行はすぐに終了するのではなく、現在のフェーズを完了します。</td></tr><tr><td><code>trainings_cancel</code></td><td>進行中のトレーニング実行をキャンセルします。</td></tr><tr><td><code>trainings_get</code></td><td>トレーニングのステータス、生成されたモデル、およびメトリクスを取得します。</td></tr></tbody></table>