> For the complete documentation index, see [llms.txt](https://docs.roboflow.com/llms.txt). Markdown versions of documentation pages are available by appending `.md` to page URLs; this page is available as [Markdown](https://docs.roboflow.com/models/ja/xue-xi/neural-architecture-search.md).

# ニューラルアーキテクチャ探索

最適なモデルアーキテクチャを自動的に探索し、同時にモデルをファインチューニングします。
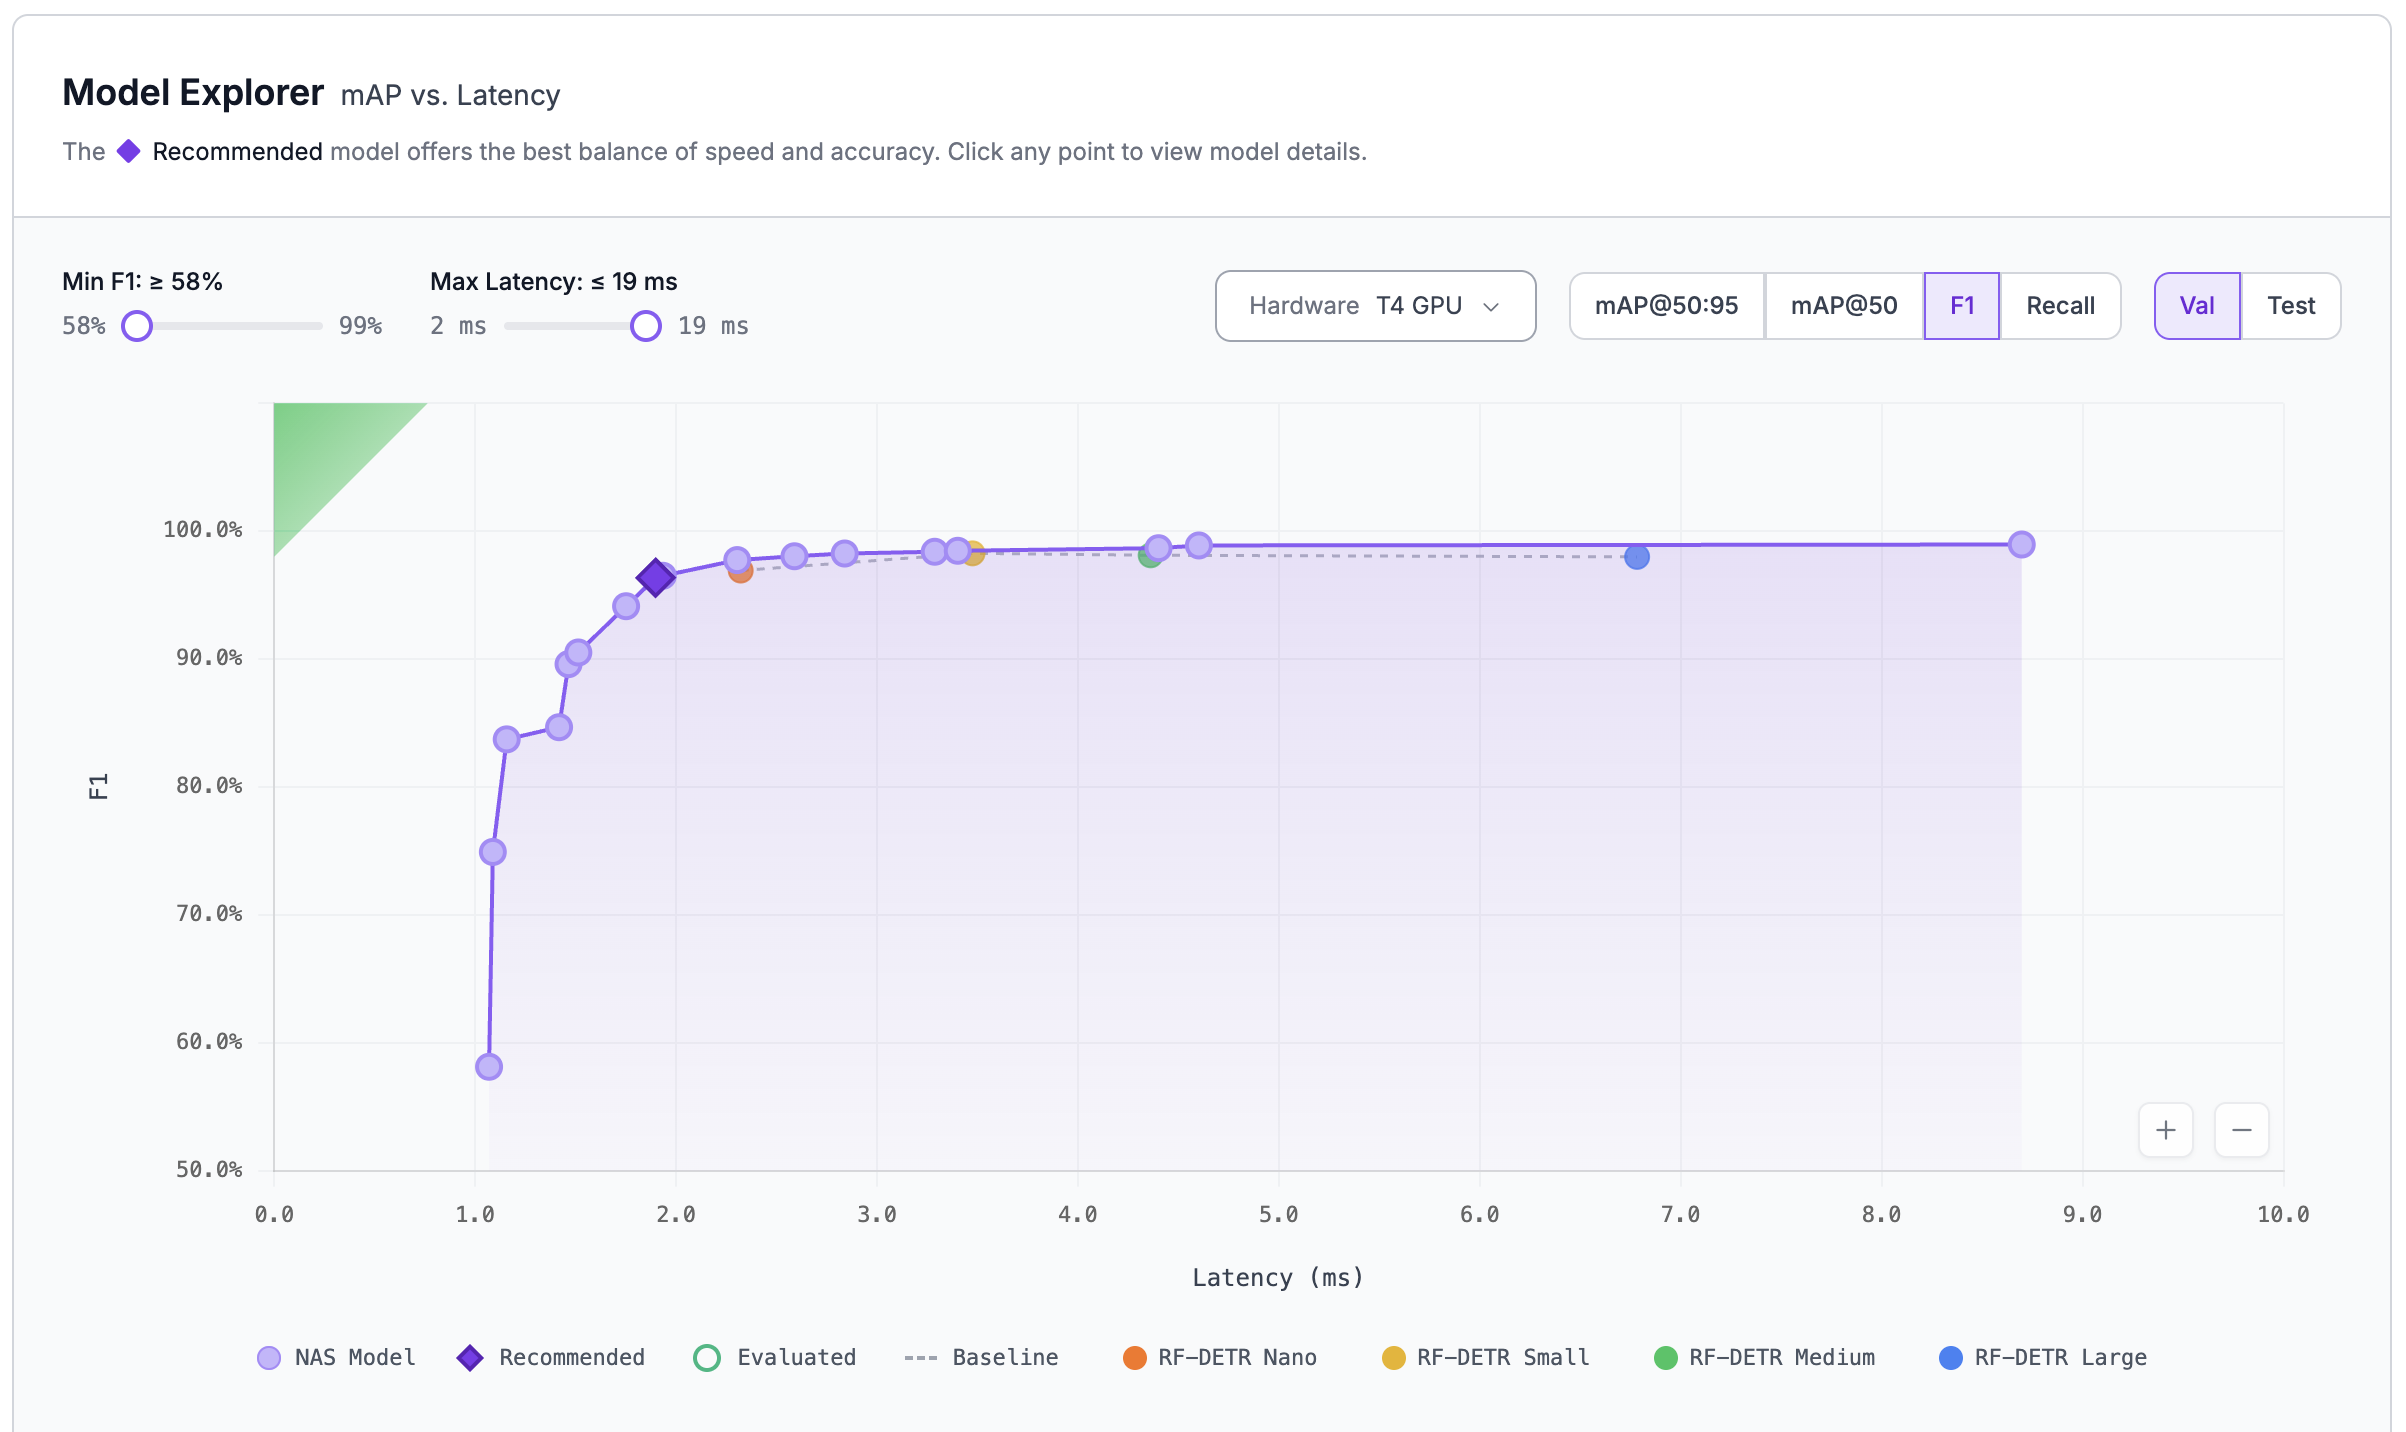
<figure><img src="https://1194881119-files.gitbook.io/~/files/v0/b/gitbook-x-prod.appspot.com/o/spaces%2Fcmo9mhfIjYrvFFy1U7dk%2Fuploads%2Fgit-blob-a09482f629727fe1cfe37ef9c7c0052ee9b40694%2Fnas-mining-curve.png?alt=media" alt="NAS results page showing a Pareto frontier of trained models plotted across latency and accuracy."><figcaption><p>NASの結果ページには、速度と精度のパレートフロンティア上にある、学習済みのすべてのモデルが表示されます。</p></figcaption></figure>

Roboflowのニューラルアーキテクチャ探索（NAS）は、データセットを使って数十種類のモデルアーキテクチャを自動的に学習し、速度と精度のトレードオフ曲線上で最適な選択肢を提示する強力な新機能です。従来のモデル学習手法よりもモデルあたりのコストを抑えながら、多くのモデル候補を生成します。

説明されているように [RF-DETRの論文](https://arxiv.org/html/2511.09554v2)で述べられているとおり、このニューラルアーキテクチャ探索の手法によって、RF-DETRの最先端（SOTA）モデルアーキテクチャが生み出されました。Roboflowはこの手法をすべてのお客様に提供し、誰もが自分のユースケースに最適なSOTAモデルを作成できるようにします。

ニューラルアーキテクチャ探索（NAS）：

* データの特性に基づいて、ユースケースに最適なモデルアーキテクチャを特定します
* そのアーキテクチャをお客様のデータでファインチューニングします
* 5,000を超える構成をテストし、あらゆるレイテンシの範囲で精度が最適化された10～100個の学習済みモデルを生成します。

{% embed url="<https://youtu.be/ZtGXkuo1qiE>" %}

## ニューラルアーキテクチャ探索を利用するタイミング

本番環境で使用するモデルを選ぶ場合、NASはほぼ常に実行する価値があります。パレートフロンティア上に見つかった各モデルは、お客様のデータで完全に学習されているため、単にサイズを選ぶのではなく、特定のデプロイ先に最適な速度と精度のトレードオフを選べます。実際のお客様の実行では、NASは同じレイテンシでRF-DETR Mediumを1回ファインチューニングする場合よりも高い精度を実現することが多く、差が大きくなることもよくあります。

次のような場合はNASをお試しください：

* 特定のレイテンシ予算で精度を高めたい場合、または特定の精度目標を保ちながらレイテンシを下げたい場合。
* 本番環境用のモデルを準備しており、速度と精度の曲線上にある選択肢を比較したい場合。
* 代わりにハイパーパラメーターのスイープを実行したり、複数のモデルサイズを順番に学習させたりする予定の場合。
* 最先端の性能が必要な場合。

次のような場合、NASは過剰かもしれません：

* ユースケースが単純で、「十分な」性能のモデルで足りる場合（例：明るい環境で人を検出する）。探索段階やプロジェクトの初期段階では、通常、1回のファインチューニングが適切です。
* 最大サイズのRF-DETRチェックポイント（例：RF-DETR XXL）だけが必要で、より小型のモデルとのトレードオフを検討する必要がない場合。

## 費用、クレジット、プランの利用条件

NASは無料プランを含むCoreで利用できます。

NASの実行には、他の学習ジョブと同じRoboflow標準の学習料金に基づき、学習時間分の料金が発生します（詳しくは [クレジットのページ](https://roboflow.com/credits)をご覧ください）。1回の実行で数十個の学習済みモデルが生成されるため、モデル *あたり* の費用は個別に学習させるより低くなりますが、NASジョブ1回に必要なクレジットの合計は、ファインチューニング1回の場合より多くなります。

計画の目安となる一般的な範囲：

* 約2,500枚の画像を含む物体検出データセットでは、通常、約18時間（約36クレジット）かかります。
* **インスタンスセグメンテーションのNAS** は物体検出のNASよりもGPU負荷が高く、実行時間はおよそ1.5～2倍になります。

Train UIでは、開始前に所要時間とクレジット費用の見積もりが表示されます。見積もりが学習1日分を超える場合は、ジョブの開始前に確認を求められます。

NASの実行では、学習とアーキテクチャ探索にそれぞれ別途料金が発生するため、各工程に [クレジット上限](https://docs.roboflow.com/models/ja/xue-xi/train-a-model.md#set-a-credit-cap) を設定できます。学習フェーズのみに上限を設定すると探索は上限なしになり、その逆も同様です。

{% hint style="warning" %}
開始前にクレジット残高を確認してください。 [Flex Billingを管理](https://docs.roboflow.com/platform/billing-and-plans/enable-or-disable-flex-billing) すると、付与済みクレジットと前払いクレジットを超える支出を制御できます。
{% endhint %}

## NASとYOLO-NASの違い

{% hint style="info" %}
ここで説明する「ニューラルアーキテクチャ探索」エンジンは、Roboflowのモデル一覧にも掲載されている単一のYOLOベースのアーキテクチャである **YOLO-NAS**とは異なります。NASを利用するためにアップグレードした場合は、Trainページで **ニューラルアーキテクチャ探索** エンジンを選択してください。YOLO-NASのモデルアーキテクチャではありません。
{% endhint %}

Roboflow NASは、バックボーンにより多くの世界知識を取り入れたRF-DETRを使用することで、より強固な基盤から探索を開始します。そこから、NASがお客様のデータセットに合わせてアーキテクチャを調整します。たとえば、デコーダーレイヤーが少ないモデルがデータに適している場合、NASはそのアーキテクチャを自動的に見つけて提供できます。

## 対応タスクと既知の制限事項

現在、NASは次のタスクに対応しています：

* 物体検出
* インスタンスセグメンテーション
* セマンティックセグメンテーション

その他の現在の制限事項：

* 生の重み（`.pt`, `.onnx`など）は、サードパーティの推論サーバーで使用するためにダウンロードすることはできません。NASモデルは、Roboflow Serverless Cloud API、Dedicated Deployments、Workflows、Batch Processing、およびセルフホスト型の [Roboflow Inference](https://docs.roboflow.com/deployment/self-hosted/self-hosted)で実行されます。NASの重みをダウンロードして実行するには、Roboflow Inferenceをおすすめします。
* NASで探索されたモデルの重みには、Roboflowの [Platform Model License](https://roboflow.com/platform-model-license-1-0)が適用されます。このライセンスでは、Roboflowアカウントが良好な状態であることが求められます。

## NASのトレーニングを開始する

{% stepper %}
{% step %}
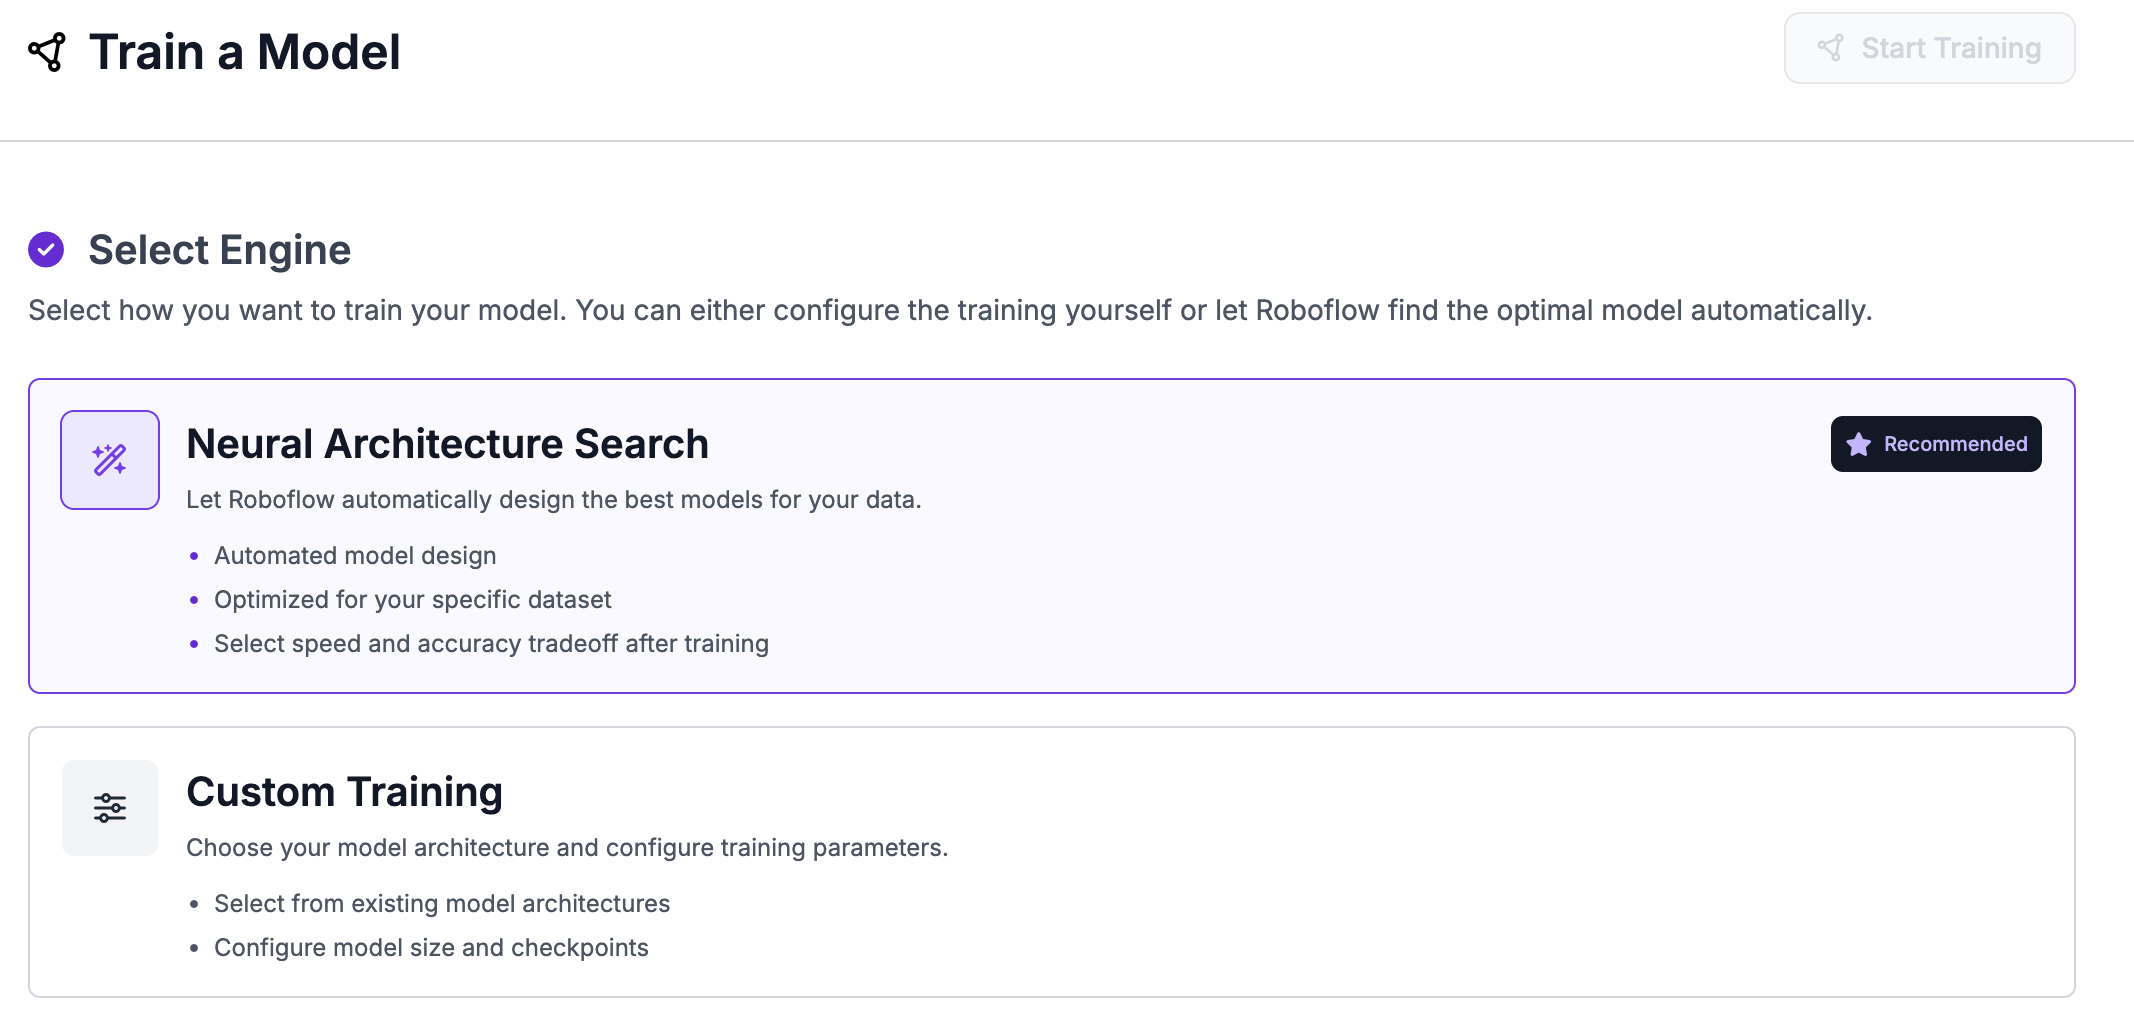
**Trainタブを開き、Neural Architecture Searchエンジンを選択する**

プロジェクトのTrainタブ（ `https://app.roboflow.com/YOUR_WORKSPACE/YOUR_PROJECT_NAME/train`）を開き、 **Neural Architecture Search** エンジンを選択します。

<figure><img src="https://1194881119-files.gitbook.io/~/files/v0/b/gitbook-x-prod.appspot.com/o/spaces%2Fcmo9mhfIjYrvFFy1U7dk%2Fuploads%2Fgit-blob-9c88c779f5a8dde416ae742243ffb374d1802fd8%2Fnas-select-engine.png?alt=media" alt="Train tab engine selector with Neural Architecture Search highlighted."><figcaption><p>TrainタブでNeural Architecture Searchエンジンを選択します。</p></figcaption></figure>
{% endstep %}

{% step %}
**バックボーンを選択する**

複数のモデルバリアントがあるプロジェクトタイプ（例：物体検出ではFast、Standard、Plusを選択可能）では、続行する前にバックボーンを選択する必要があります。ユースケースに合ったバリアントをクリックしてください。単一のバリアントしかないプロジェクトタイプ（例：インスタンスセグメンテーション）では、自動的に選択されます。
{% endstep %}

{% step %}
**データセットのバージョンを選択または作成する**

既存のデータセットバージョンを選択するか、新しく作成します。いくつかのヒントを紹介します。

* NASのトレーニングでは、データセットに拡張を追加することはおすすめしません。
* 検証用データには、少なくとも **15枚の画像**を含める必要があります。安定したパレートフロンティアを見つけるには、十分な検証データが必要です。検証用画像が15枚未満の場合、APIはトレーニングリクエストを拒否します。

<figure><img src="https://1194881119-files.gitbook.io/~/files/v0/b/gitbook-x-prod.appspot.com/o/spaces%2Fcmo9mhfIjYrvFFy1U7dk%2Fuploads%2Fgit-blob-02bb1b7e47d2cf1970692961d95adc5a2568b5c0%2Fnas-select-version.png?alt=media" alt="Dataset version selector for a NAS training run."><figcaption><p>NASの実行に使用するデータセットバージョンを選択または作成します。</p></figcaption></figure>
{% endstep %}

{% step %}

#### バックボーンを選択する

物体検出プロジェクトでは、次の3つのバックボーンから選択できます。

* **Fast** - トレーニングが最も速く、レイテンシが最小のモデルを探索します。推論速度を最優先するCPUまたはエッジ環境へのデプロイに最適です。
* **Standard** - トレーニング時間と、幅広いレイテンシ範囲のモデル探索のバランスが取れています。速度と精度のバランスを重視するエッジまたはGPU環境へのデプロイに最適です。
* **Plus** - 最も精度の高いモデルを探索します。レイテンシより精度を重視するクラウドGPU環境へのデプロイに最適です。

セマンティックセグメンテーションプロジェクトでは、StandardとPlusから選択できます。インスタンスセグメンテーションプロジェクトではバックボーンが1つだけなので、この手順はスキップされます。
{% endstep %}

{% step %}
**トレーニングを開始する**

をクリックして **Start Training** 実行を開始します。

<figure><img src="https://1194881119-files.gitbook.io/~/files/v0/b/gitbook-x-prod.appspot.com/o/spaces%2Fcmo9mhfIjYrvFFy1U7dk%2Fuploads%2Fgit-blob-82ea8de41405493849bbdc9c9284990331d993a7%2Fnas-start-train.png?alt=media" alt="Start Training button on the NAS configuration page."><figcaption><p>設定ページからNASの実行を開始します。</p></figcaption></figure>
{% endstep %}
{% endstepper %}

## NAS結果ページの見方

<figure><img src="https://1194881119-files.gitbook.io/~/files/v0/b/gitbook-x-prod.appspot.com/o/spaces%2Fcmo9mhfIjYrvFFy1U7dk%2Fuploads%2Fgit-blob-a09482f629727fe1cfe37ef9c7c0052ee9b40694%2Fnas-mining-curve.png?alt=media" alt="NAS results page with purple dots representing trained models along the Pareto frontier."><figcaption><p>紫色の点はそれぞれ、デプロイ可能なトレーニング済みモデルを表します。</p></figcaption></figure>

結果ページには、NASがデータを使って探索・トレーニングしたすべてのモデルが、パレートフロンティア（各レイテンシにおいて見つかった最良のモデル）に沿ってプロットされます。紫色の点はそれぞれ、デプロイ可能なトレーニング済みモデルです。探索の進行に合わせてフロンティアがリアルタイムで更新されるため、実行全体が完了する前から候補モデルの評価を始められます。

**指標を選ぶ。** F1、mAP\@50、mAP\@50:95を切り替えて、ユースケースで重要な指標に基づいてフロンティアを評価します。指標によってフロンティアに異なるモデルが表示されることがありますが、これは想定どおりです。本番環境でのモデル評価に最も近い指標を選び、目標レイテンシにおける最良のモデルを選択してください。ほとんどのユースケースではF1をおすすめします。

**モデルにスターを付ける。** 使用したいモデルにスターを付けます。スター付きのモデルはWorkflowのモデル選択画面に表示されます。スターなしのモデルは結果ページには残りますが、選択画面を見やすくするため、そこには表示されません。スターは好きな数のモデルに付けられ、費用はかからず、いつでも解除できます。完了したモデルにスターを付けると、 [モデル評価](https://docs.roboflow.com/models/ja/ping-si/evaluate-trained-models.md) も開始されるため、スターを付けたときに開始される最適化の結果と並べて、精度とレイテンシの結果を確認できます。評価がすでに待機中、実行中、または完了しているモデルは、再評価されません。評価はModel Evaluationが有効なワークスペースでのみ実行されます。

**スター付きモデルを使用する。** 他のRoboflowモデルと同様に、Workflowのモデルブロックから選択します。

実行中にNASが表示するライブトレーニングチャート（Training Progress BandビューとEpoch Snapshotビュー）の詳細については、 [トレーニング結果を表示](https://docs.roboflow.com/models/ja/ping-si/training-results.md).

## NASの実行を停止する

NASジョブには、 **トレーニング** と **マイニング** の2つのフェーズがあり、同じジョブ内で連続して実行されます。実行を停止する方法は2つあります。

* **早めに停止する** （現在のフロンティアに満足している場合におすすめです）。フェーズに応じて「トレーニングを早期停止」または「マイニングを停止」をクリックします。それまでにマイニングされたモデルは保持され、デプロイできます。完了した作業に使用したクレジットは請求されます。詳しくは、 [トレーニングジョブの停止またはキャンセル](https://docs.roboflow.com/models/ja/xue-xi/cancel-a-training-job.md) をご覧ください。
* **キャンセル** （実行全体を破棄する場合）。「トレーニングをキャンセル」をクリックします。重みは保存されませんが、ジョブの早い段階でキャンセルした場合はクレジットが返金されます。詳しくは、 [トレーニングジョブの停止またはキャンセル](https://docs.roboflow.com/models/ja/xue-xi/cancel-a-training-job.md).

{% hint style="info" %}
モデルが収束した場合、つまり目標エポック数に達する前に最高の性能に到達した場合、NASの実行は自動的に停止します。結果ページに、この状態になったことを示すバナーが表示されます。操作は必要ありません。
{% endhint %}

## NASで発見したモデルのデプロイ

NASで発見したモデルは、Roboflowでトレーニングした他のモデルと同様にデプロイできます。次の環境で実行できます。

* **Roboflow Serverless Cloud API** （以下のコード例をご覧ください）。
* **専用デプロイメント** より高いスループットや予約済みの容量が必要な場合に利用できます。
* **Workflows** および **Batch Processing** を使って、ビジョンパイプラインを構築・実行できます。
* **セルフホスト** [**Roboflow Inference**](https://docs.roboflow.com/deployment/self-hosted/self-hosted) を独自のハードウェア（Docker、エッジ、またはクラウド）で実行できます。

### Roboflow Inferenceを使ってNASモデルをローカルで実行する

ハードウェアに [Roboflow Inference](https://docs.roboflow.com/deployment/self-hosted/inference-server/install) をインストールして起動し、 `inference-sdk` の接続先を `http://localhost:9001` に設定します。ほかのRoboflowモデルと同様に、NASモデルIDを指定して呼び出します。以下のコード例は、ホスト型エンドポイントとローカルのInferenceサーバーのどちらでも動作します。 `api_url`.

### Roboflow Serverless Cloud API

{% tabs %}
{% tab title="Python（requests）" %}

```python
import base64

import requests

API_KEY = "roboflow-API-KEY"
MODEL_ID = "your-workspace/the-model-id-here"
IMAGE_PATH = "your_image_path.png"

with open(IMAGE_PATH, "rb") as f:
    image_data = base64.b64encode(f.read()).decode("utf-8")

response = requests.post(
    f"https://serverless.roboflow.com/{MODEL_ID}",
    headers={
        "Content-Type": "application/x-www-form-urlencoded",
        "Authorization": f"Bearer {API_KEY}",
    },
    data=image_data,
)

print(response.json())
```

{% endtab %}

{% tab title="Python（inference-sdk）" %}
依存関係をインストールするには、 `pip install inference-sdk`.

```python
from inference_sdk import InferenceHTTPClient, InferenceConfiguration

CLIENT = InferenceHTTPClient(
    api_url="https://serverless.roboflow.com",
    api_key="roboflow-API-KEY"
).configure(InferenceConfiguration(api_key_transport="header"))

result = CLIENT.infer("your_image_path.png", model_id="your-workspace/the-model-id-here")
print(result)
```

{% endtab %}

{% tab title="cURL" %}
**Linux または MacOS**

という名前のローカルファイルのJSON予測を取得する `your_image_path.png`:

```bash
base64 your_image_path.png | curl -d @- \
-H "Authorization: Bearer roboflow-API-KEY" \
"https://serverless.roboflow.com/your-workspace/the-model-id-here"
```

Web上の別の場所でホストされている画像をURL経由で推論する（忘れずに [URLエンコードしてください](https://www.urlencoder.org/)):

```bash
curl -X POST \
-H "Authorization: Bearer roboflow-API-KEY" \
"https://serverless.roboflow.com/your-workspace/the-model-id-here?\
image=https%3A%2F%2Fexample.com%2Fyour-image.jpg"
```

{% endtab %}

{% tab title="JavaScript" %}
**Node.js**

これらの例では、組み込みの `fetch` APIを使用します。Node.js 18以降および最新のブラウザーで動作するため、インストールが必要な依存関係はありません。

**ローカル画像で推論する**

```javascript
const fs = require("fs");

const image = fs.readFileSync("your_image_path.png", {
    encoding: "base64"
});

fetch("https://serverless.roboflow.com/your-workspace/the-model-id-here", {
    method: "POST",
    headers: {
        "Content-Type": "application/x-www-form-urlencoded",
        "Authorization": "Bearer roboflow-API-KEY"
    },
    body: image
})
    .then((response) => {
        if (!response.ok) throw new Error("Request failed with status " + response.status);
        return response.json();
    })
    .then((data) => {
        console.log(data);
    })
    .catch((error) => {
        console.log(error.message);
    });
```

**URL経由で別の場所にホストされている画像で推論する**

```javascript
fetch(
    "https://serverless.roboflow.com/your-workspace/the-model-id-here?image=" +
        encodeURIComponent("https://example.com/your-image.jpg"),
    {
        method: "POST",
        headers: {
            "Authorization": "Bearer roboflow-API-KEY"
        }
    }
)
    .then((response) => {
        if (!response.ok) throw new Error("Request failed with status " + response.status);
        return response.json();
    })
    .then((data) => {
        console.log(data);
    })
    .catch((error) => {
        console.log(error.message);
    });
```

{% endtab %}
{% endtabs %}