> For the complete documentation index, see [llms.txt](https://docs.roboflow.com/llms.txt). Markdown versions of documentation pages are available by appending `.md` to page URLs; this page is available as [Markdown](https://docs.roboflow.com/models/ko/train/neural-architecture-search.md).

# 신경망 구조 탐색

최적의 모델 아키텍처를 자동으로 찾고 모델을 동시에 미세 조정하세요.

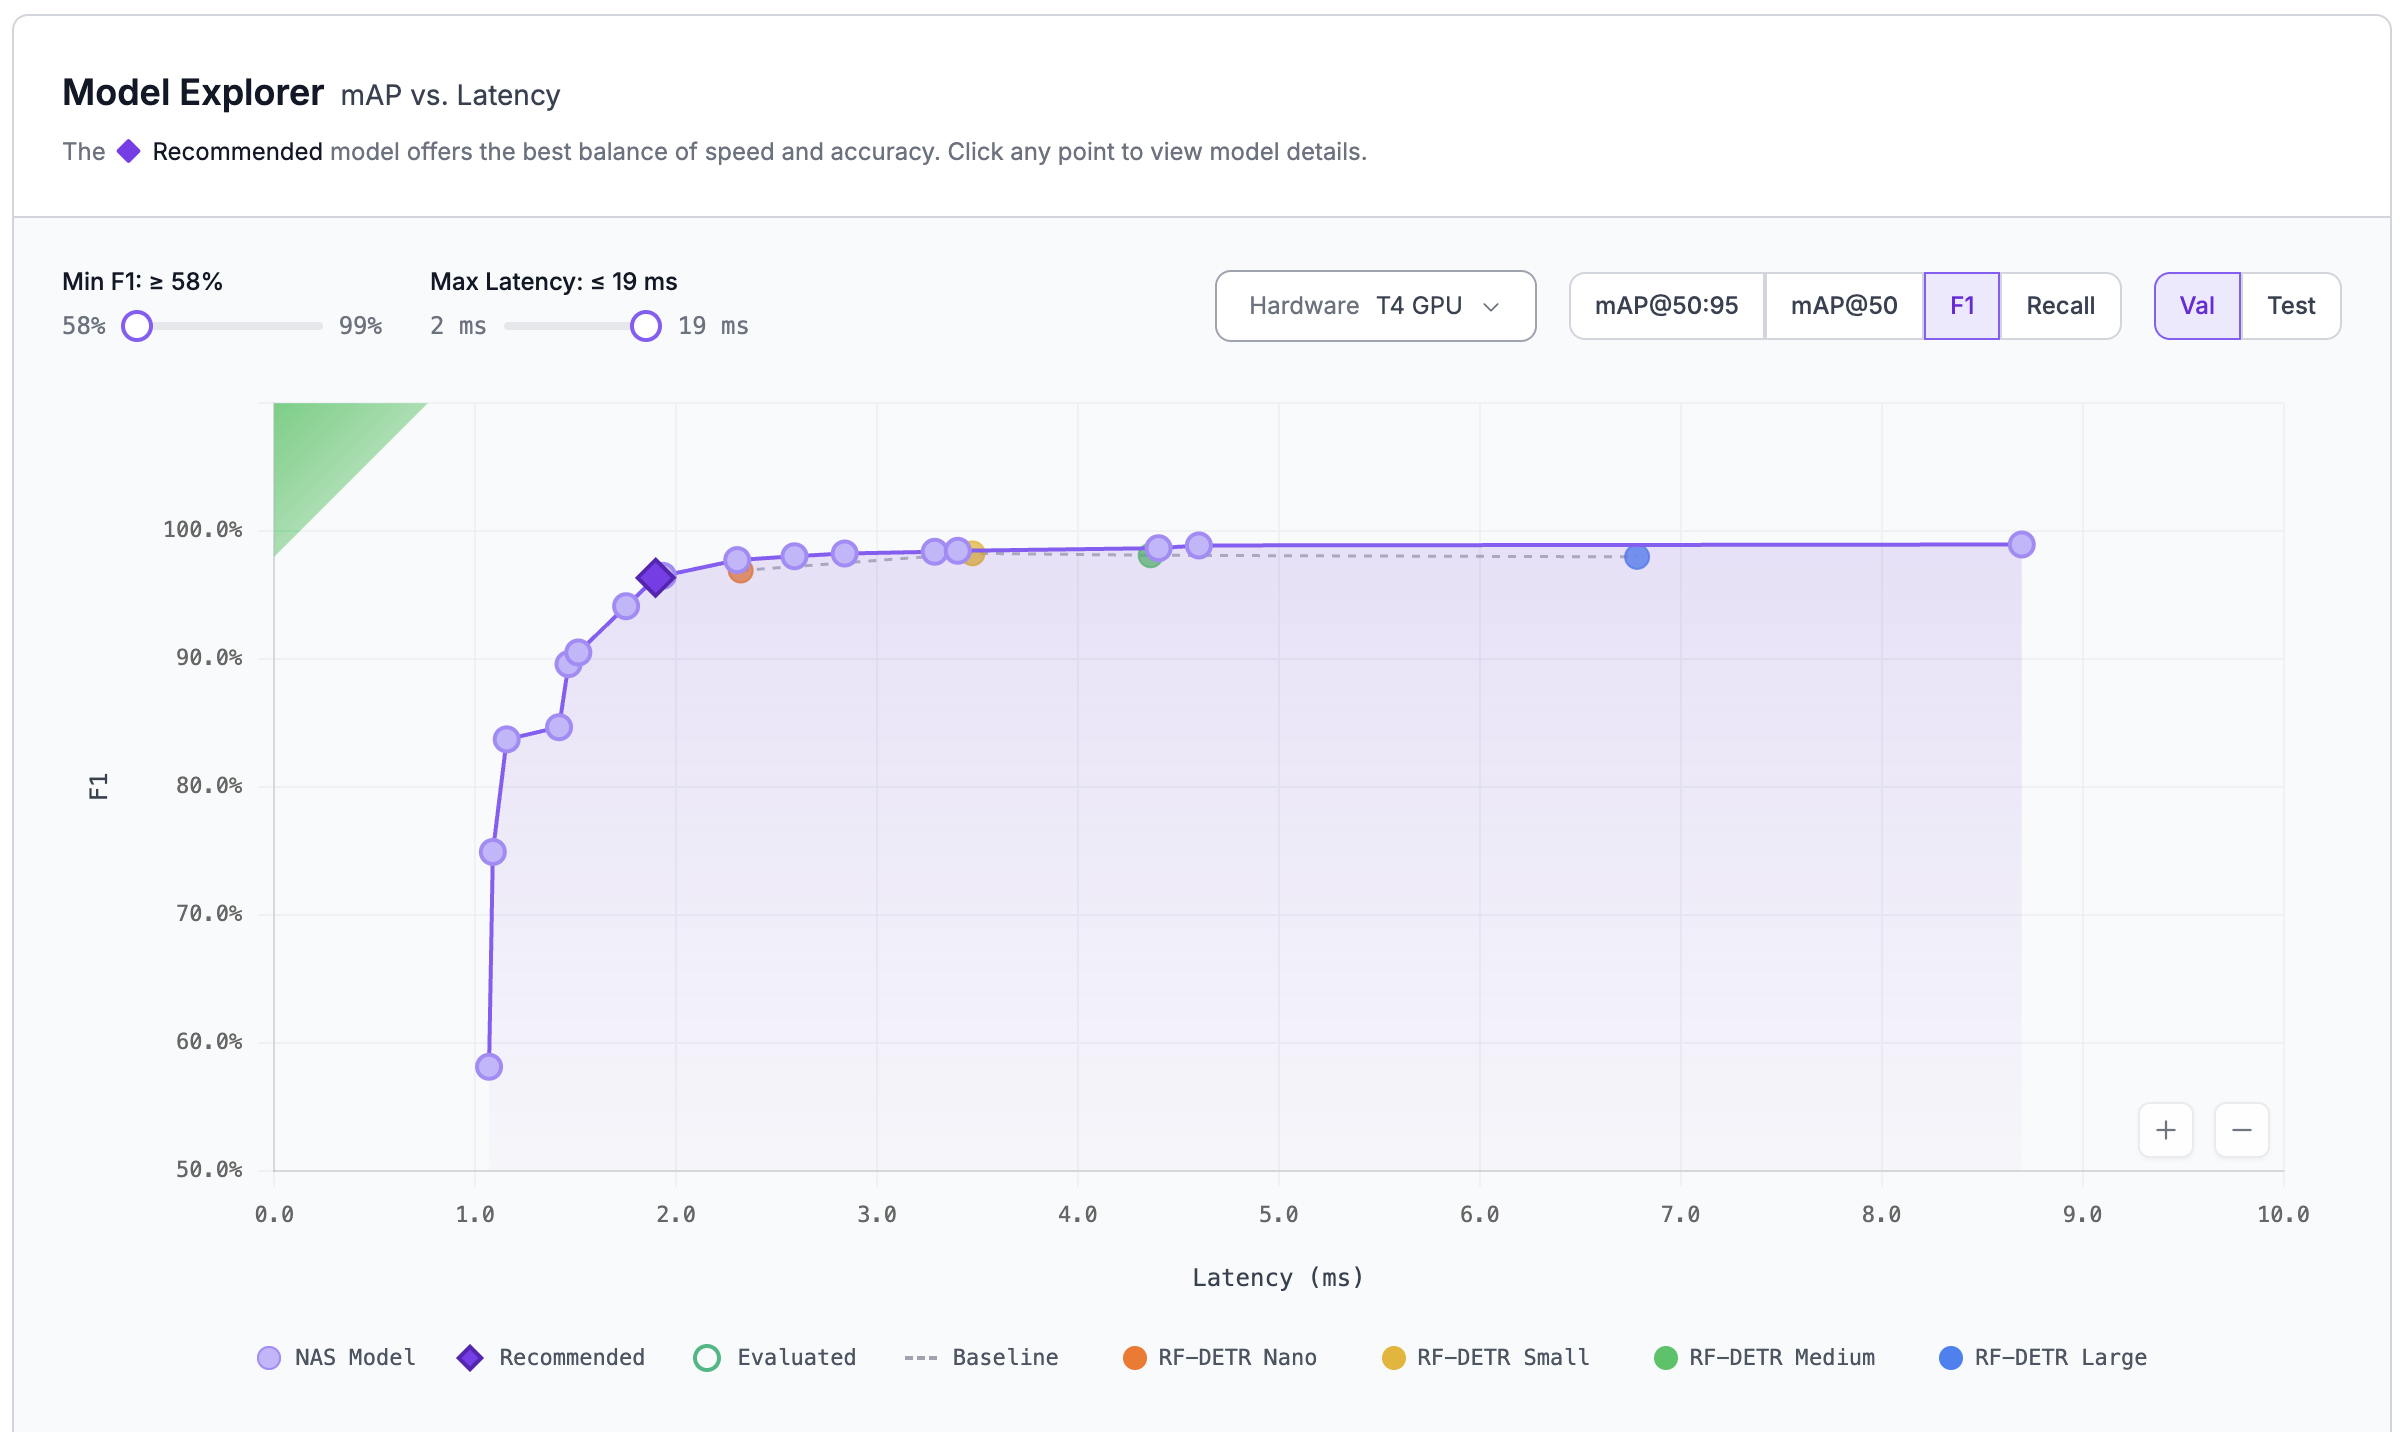
<figure><img src="https://2225311784-files.gitbook.io/~/files/v0/b/gitbook-x-prod.appspot.com/o/spaces%2Fcmo9mhfIjYrvFFy1U7dk%2Fuploads%2Fgit-blob-a09482f629727fe1cfe37ef9c7c0052ee9b40694%2Fnas-mining-curve.png?alt=media" alt="NAS results page showing a Pareto frontier of trained models plotted across latency and accuracy."><figcaption><p>NAS 결과 페이지에는 속도와 정확도 간 파레토 프론티어에 해당하는 모든 학습된 모델이 표시됩니다.</p></figcaption></figure>

Roboflow의 Neural Architecture Search(NAS)는 데이터셋에서 수십 가지 모델 아키텍처를 자동으로 학습하고, 속도와 정확도 간 트레이드오프 곡선에서 가장 적합한 옵션을 제시하는 강력한 신규 기능입니다. 기존 모델 학습 방식보다 모델당 비용을 낮추면서 다양한 모델 옵션을 생성하므로, 그중에서 선택할 수 있습니다.

설명한 바와 같이 [RF-DETR 논문에서](https://arxiv.org/html/2511.09554v2)이 Neural Architecture Search 전략을 통해 RF-DETR의 SOTA 모델 아키텍처가 만들어졌습니다. Roboflow는 이 전략을 모든 Roboflow 고객에게 제공하여 누구나 자신의 사용 사례에 맞는 SOTA 모델을 만들 수 있도록 합니다.

Neural Architecture Search는 다음 작업을 수행합니다.

* 데이터 특성을 바탕으로 사용 사례에 가장 적합한 모델 아키텍처를 식별합니다.
* 해당 아키텍처를 데이터에 맞게 미세 조정합니다.
* 5,000개 이상의 구성을 테스트해 10\~100개의 모델을 학습하고, 각 지연 시간 지점에서 정확도가 최적화된 모델을 제공합니다.

{% embed url="<https://youtu.be/ZtGXkuo1qiE>" %}

## Neural Architecture Search를 사용해야 하는 경우

프로덕션에 배포할 모델을 선택할 때는 거의 항상 NAS를 실행할 가치가 있습니다. 파레토 프론티어에서 탐색된 모든 모델은 데이터를 사용해 완전히 학습되므로, 단순히 크기를 고르는 것이 아니라 특정 배포 환경에 가장 적합한 속도와 정확도 간 트레이드오프를 선택할 수 있습니다. 실제 고객의 실행 사례에서 NAS는 동일한 지연 시간 기준으로 단일 RF-DETR Medium 미세 조정보다 꾸준히 나은 성능을 보이며, 그 차이가 상당한 경우도 많습니다.

다음과 같은 경우 NAS를 사용하세요.

* 주어진 지연 시간 한도에서 정확도를 높이거나, 주어진 정확도 목표에서 지연 시간을 줄여야 하는 경우
* 프로덕션용 모델을 준비하면서 속도와 정확도 곡선에 따른 여러 옵션을 비교하려는 경우
* 하이퍼파라미터 스윕을 실행하거나 여러 모델 크기를 연달아 학습하려는 경우
* 최첨단 성능이 필요한 경우

다음과 같은 경우에는 NAS가 지나친 선택일 수 있습니다.

* 사용 사례가 단순하고 "충분히 좋은" 모델이면 되는 경우(예: 조명이 밝은 환경에서 사람을 감지하는 경우). 탐색 단계이거나 초기 단계인 프로젝트에는 보통 단일 미세 조정이 적합합니다.
* 가장 큰 RF-DETR 체크포인트(예: RF-DETR XXL)만 원하고, 더 작은 모델과의 트레이드오프에는 관심이 없는 경우

## 비용, 크레딧 및 요금제 이용 가능 여부

NAS는 무료 티어를 포함한 Core에서 사용할 수 있습니다.

NAS 실행에는 표준 Roboflow 학습 요율에 따라 학습 시간이 청구되며, 다른 학습 작업과 동일합니다(자세한 내용은 [크레딧 페이지](https://roboflow.com/credits)). 한 번 실행하면 수십 개의 모델이 학습되므로 모델 *당* 비용은 각각 개별 학습하는 것보다 낮지만, NAS 작업 한 번에 드는 총 크레딧은 단일 미세 조정보다 많습니다.

예상 비용을 계획할 때 참고할 일반적인 범위는 다음과 같습니다.

* 이미지 약 2,500개로 구성된 객체 감지 데이터셋은 일반적으로 약 18시간(약 36크레딧)이 소요됩니다.
* **인스턴스 세그멘테이션 NAS** 는 객체 감지 NAS보다 GPU 사용량이 많으므로 실행 시간이 약 1.5\~2배 더 걸릴 수 있습니다.

학습 UI에는 시작 전에 예상 소요 시간과 크레딧 비용이 표시됩니다. 예상 시간이 하루를 초과하면 작업 시작 전에 확인을 요청합니다.

NAS 실행에는 학습과 아키텍처 검색 비용이 별도로 청구되므로, 각각에 [크레딧 한도](https://docs.roboflow.com/models/ko/train/train-a-model.md#set-a-credit-cap) 를 설정할 수 있습니다. 학습 단계에만 한도를 설정하면 검색 단계에는 한도가 적용되지 않으며, 반대의 경우도 마찬가지입니다.

{% hint style="warning" %}
시작하기 전에 크레딧 잔액을 확인하세요. [Flex Billing 관리](https://docs.roboflow.com/platform/billing-and-plans/enable-or-disable-flex-billing) 를 통해 기본 제공 크레딧과 선불 크레딧을 초과하는 지출을 관리할 수 있습니다.
{% endhint %}

## NAS와 YOLO-NAS 비교

{% hint style="info" %}
여기에 설명된 "Neural Architecture Search" 엔진은 Roboflow 모델 목록에도 있는 단일 YOLO 기반 아키텍처인 **YOLO-NAS**와 다릅니다. NAS를 사용하기 위해 업그레이드한 경우, Train 페이지에서 다음 **Neural Architecture Search** 엔진을 선택해야 합니다. YOLO-NAS 모델 아키텍처를 선택하지 마세요.
{% endhint %}

Roboflow NAS는 백본에 더 많은 세계 지식을 반영하는 RF-DETR을 사용해 더욱 강력한 기반에서 시작합니다. 그런 다음 NAS가 데이터셋에 맞게 아키텍처를 조정합니다. 예를 들어 데이터에 디코더 레이어가 더 적은 모델이 적합하다면 NAS가 해당 아키텍처를 자동으로 찾아 제공합니다.

## 지원 작업 및 알려진 제한 사항

현재 NAS에서 지원하는 작업은 다음과 같습니다.

* 객체 감지
* 인스턴스 세그멘테이션
* 시맨틱 세그멘테이션

그 밖의 현재 제한 사항:

* 원시 가중치(`.pt`, `.onnx`, 등)는 타사 추론 서버에서 사용할 수 있도록 다운로드할 수 없습니다. NAS 모델은 Roboflow Serverless Cloud API, Dedicated Deployments, Workflows, Batch Processing 및 자체 호스팅 [Roboflow Inference](https://docs.roboflow.com/deployment/self-hosted/self-hosted)에서 실행됩니다. NAS 가중치를 다운로드하고 실행하려면 Roboflow Inference를 사용하는 것이 좋습니다.
* NAS에서 탐색한 모델 가중치에는 Roboflow의 [Platform Model License](https://roboflow.com/platform-model-license-1-0)가 적용되며, 이를 사용하려면 양호한 상태의 Roboflow 계정이 있어야 합니다.

## NAS 학습 실행 시작하기

{% stepper %}
{% step %}
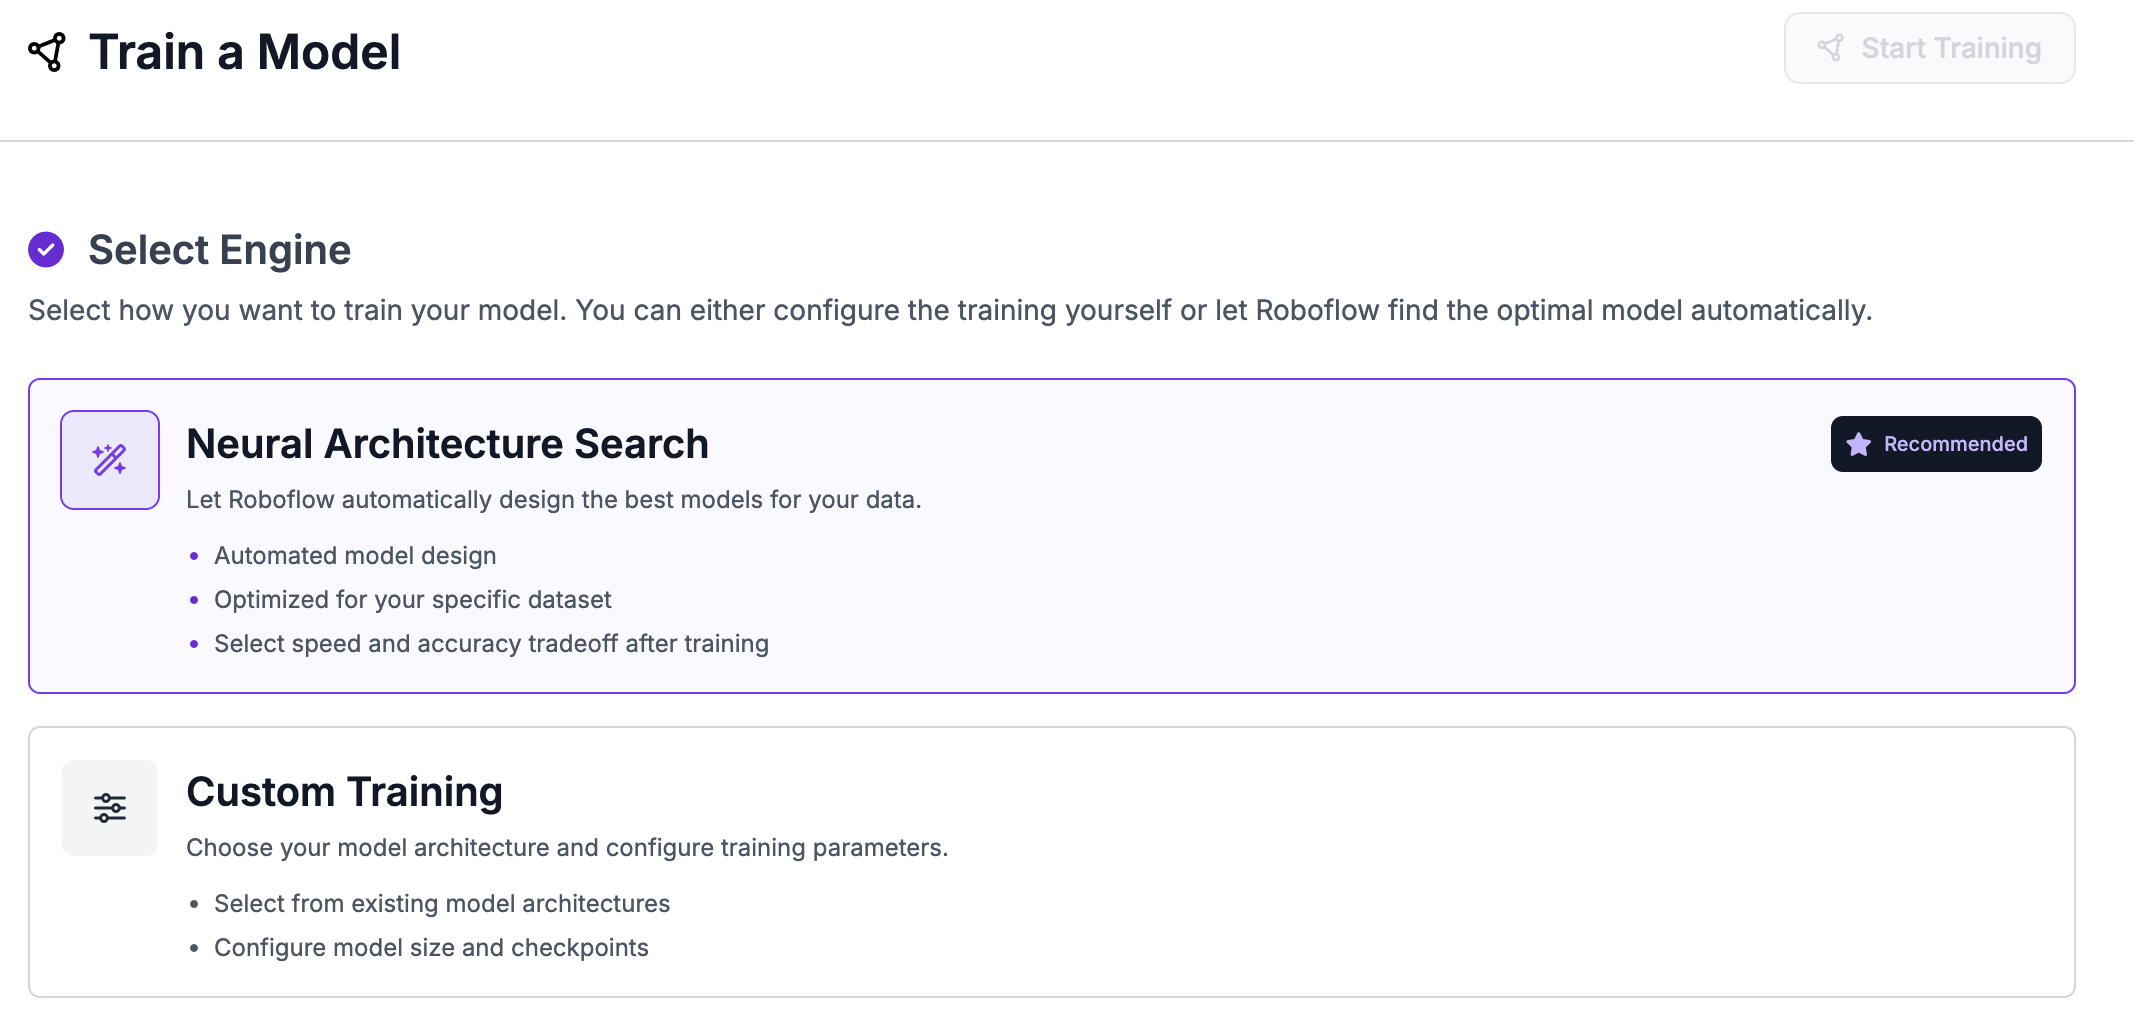
**Train 탭을 열고 Neural Architecture Search 엔진을 선택하세요**

프로젝트에서 Train 탭을 엽니다( `https://app.roboflow.com/YOUR_WORKSPACE/YOUR_PROJECT_NAME/train`) 그런 다음 **Neural Architecture Search** 엔진을 선택합니다.

<figure><img src="https://2225311784-files.gitbook.io/~/files/v0/b/gitbook-x-prod.appspot.com/o/spaces%2Fcmo9mhfIjYrvFFy1U7dk%2Fuploads%2Fgit-blob-9c88c779f5a8dde416ae742243ffb374d1802fd8%2Fnas-select-engine.png?alt=media" alt="Train tab engine selector with Neural Architecture Search highlighted."><figcaption><p>Train 탭에서 Neural Architecture Search 엔진을 선택합니다.</p></figcaption></figure>
{% endstep %}

{% step %}
**백본 선택**

여러 모델 변형을 제공하는 프로젝트 유형(예: 객체 감지의 Fast, Standard, Plus)에서는 계속하기 전에 백본을 선택해야 합니다. 사용 사례에 적합한 변형을 클릭하세요. 단일 변형만 제공하는 프로젝트 유형(예: 인스턴스 분할)에서는 해당 변형이 자동으로 선택됩니다.
{% endstep %}

{% step %}
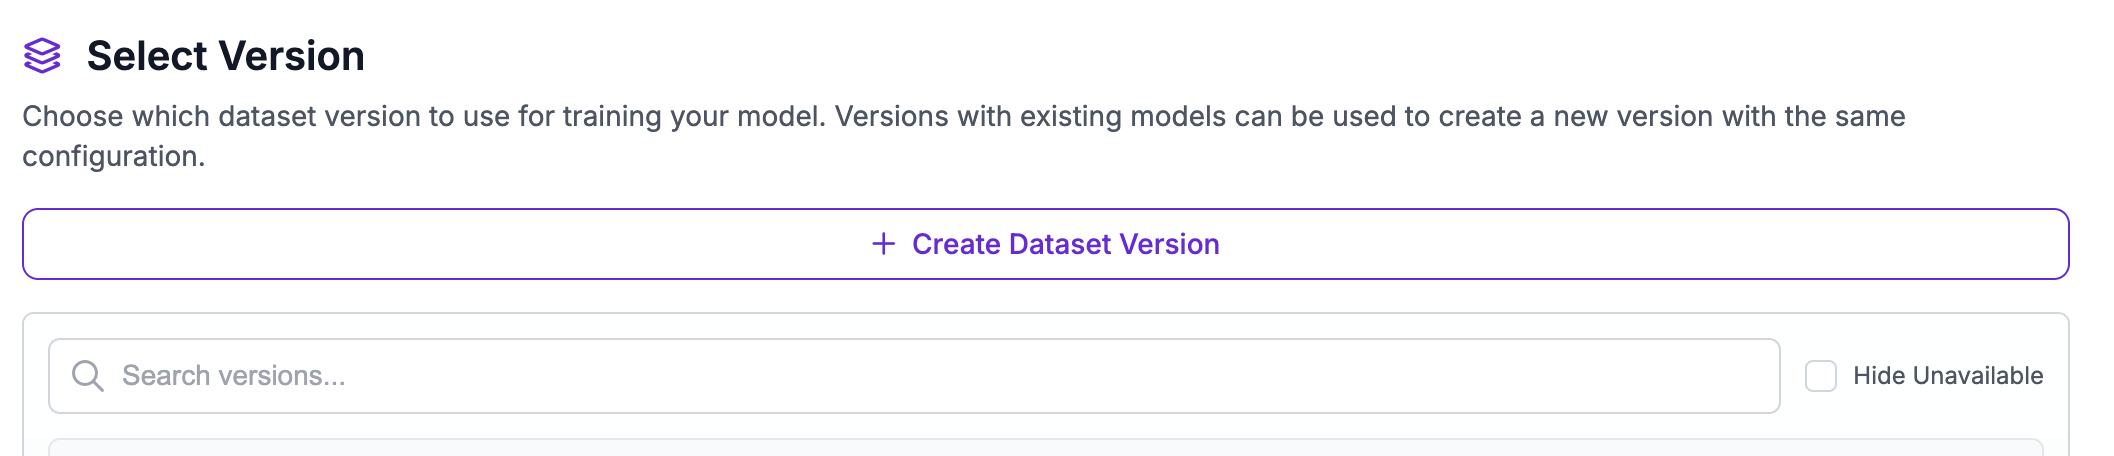
**데이터 세트 버전 선택 또는 생성**

기존 데이터 세트 버전을 선택하거나 새로 만드세요. 몇 가지 팁:

* NAS 학습을 위해 데이터 세트에 증강을 추가하는 것은 권장하지 않습니다.
* 검증 분할에는 최소 **15개의 이미지**가 포함되어야 합니다. NAS가 안정적인 파레토 프런티어를 찾으려면 충분한 검증 데이터가 필요합니다. 검증 이미지가 15개 미만인 학습 요청은 API에서 거부됩니다.

<figure><img src="https://2225311784-files.gitbook.io/~/files/v0/b/gitbook-x-prod.appspot.com/o/spaces%2Fcmo9mhfIjYrvFFy1U7dk%2Fuploads%2Fgit-blob-02bb1b7e47d2cf1970692961d95adc5a2568b5c0%2Fnas-select-version.png?alt=media" alt="Dataset version selector for a NAS training run."><figcaption><p>NAS 실행에 사용할 데이터 세트 버전을 선택하거나 생성합니다.</p></figcaption></figure>
{% endstep %}

{% step %}

#### 백본 선택

객체 감지 프로젝트에서는 다음 세 가지 백본 옵션 중에서 선택할 수 있습니다:

* **Fast** - 가장 빠르게 학습하며 지연 시간이 가장 짧은 모델을 탐색합니다. 추론 속도가 최우선인 CPU 또는 엣지 배포에 적합합니다.
* **Standard** - 학습 시간과 탐색하는 지연 시간 범위가 균형을 이룹니다. 속도와 정확도의 적절한 균형이 필요한 엣지 또는 GPU 배포에 적합합니다.
* **Plus** - 정확도가 가장 높은 모델을 탐색합니다. 지연 시간보다 정확도가 중요한 클라우드 GPU 배포에 적합합니다.

시맨틱 분할 프로젝트는 Standard와 Plus 중에서 선택합니다. 인스턴스 분할 프로젝트는 단일 백본을 사용하므로 이 단계를 건너뜁니다.
{% endstep %}

{% step %}
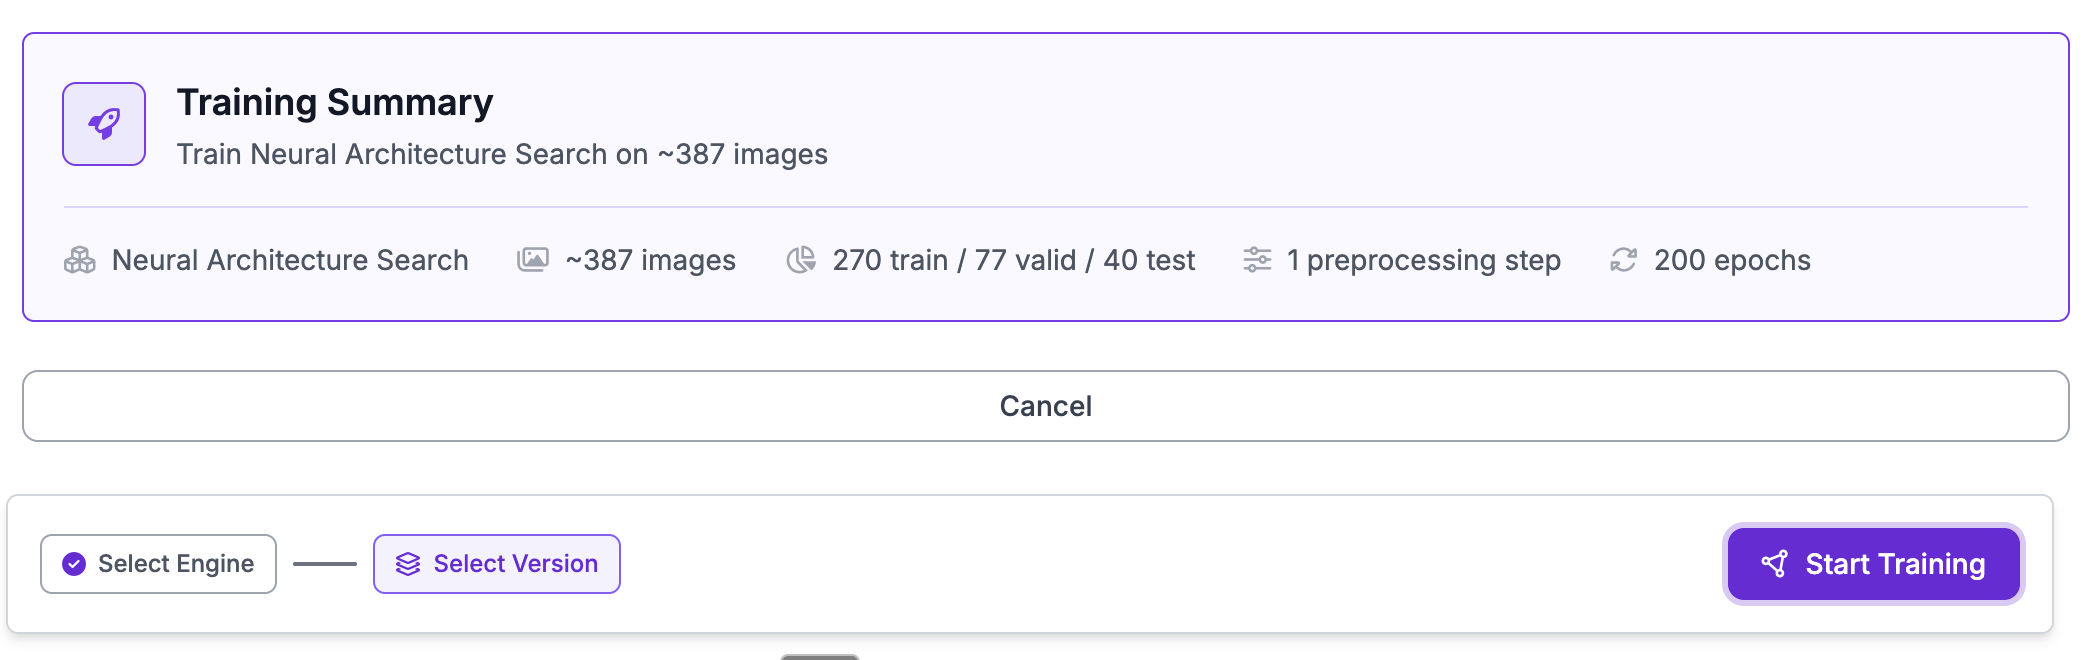
**학습 시작**

를 클릭해 **Start Training** 실행을 시작합니다.

<figure><img src="https://2225311784-files.gitbook.io/~/files/v0/b/gitbook-x-prod.appspot.com/o/spaces%2Fcmo9mhfIjYrvFFy1U7dk%2Fuploads%2Fgit-blob-82ea8de41405493849bbdc9c9284990331d993a7%2Fnas-start-train.png?alt=media" alt="Start Training button on the NAS configuration page."><figcaption><p>구성 페이지에서 NAS 실행을 시작합니다.</p></figcaption></figure>
{% endstep %}
{% endstepper %}

## NAS 결과 페이지 살펴보기

<figure><img src="https://2225311784-files.gitbook.io/~/files/v0/b/gitbook-x-prod.appspot.com/o/spaces%2Fcmo9mhfIjYrvFFy1U7dk%2Fuploads%2Fgit-blob-a09482f629727fe1cfe37ef9c7c0052ee9b40694%2Fnas-mining-curve.png?alt=media" alt="NAS results page with purple dots representing trained models along the Pareto frontier."><figcaption><p>각 보라색 점은 배포할 수 있도록 학습이 완료된 모델입니다.</p></figcaption></figure>

결과 페이지에는 NAS가 데이터를 바탕으로 탐색하고 학습한 모든 모델이 파레토 프런티어를 따라 표시됩니다. 파레토 프런티어는 각 지연 시간 지점에서 발견된 최적의 모델을 나타냅니다. 각 보라색 점은 배포할 수 있도록 학습이 완료된 모델입니다. 탐색이 진행되는 동안 프런티어가 실시간으로 업데이트되므로 전체 실행이 끝나기 전에도 후보 모델을 평가할 수 있습니다.

**평가 지표 선택.** F1, mAP\@50, mAP\@50:95 간에 전환해 사용 사례에서 중요한 지표를 기준으로 프런티어를 평가하세요. 지표에 따라 프런티어에 표시되는 모델이 달라질 수 있으며, 이는 정상입니다. 실제 운영 환경에서 모델을 평가할 기준을 가장 잘 반영하는 지표를 선택한 다음 목표 지연 시간에 가장 적합한 모델을 고르세요. 대부분의 사용 사례에는 F1을 권장합니다.

**모델에 별표 표시.** 사용하려는 모델에 별표를 표시하세요. 별표가 표시된 모델은 Workflow 모델 선택기에 나타나고, 표시되지 않은 모델은 결과 페이지에 남아 있지만 선택기를 깔끔하게 유지하기 위해 선택기에서는 숨겨집니다. 원하는 만큼 별표를 표시할 수 있으며, 별표 표시는 무료이고 언제든 취소할 수 있습니다. 학습이 완료된 모델에 별표를 표시하면 [모델 평가](https://docs.roboflow.com/models/ko/evaluate/evaluate-trained-models.md) 도 시작되므로, 별표 표시와 함께 시작된 최적화 결과 옆에서 정확도와 지연 시간 결과를 확인할 수 있습니다. 평가가 대기 중이거나 실행 중이거나 완료된 모델은 다시 평가하지 않습니다. 모델 평가는 Model Evaluation이 활성화된 워크스페이스에서만 실행됩니다.

**별표가 표시된 모델 사용하기.** 다른 Roboflow 모델과 마찬가지로 Workflow에서 모델 블록을 사용해 해당 모델을 선택하세요.

실행 중 NAS가 표시하는 실시간 학습 차트(Training Progress Band 및 Epoch Snapshot 보기)에 대한 자세한 내용은 다음을 참조하세요. [학습 결과 보기](https://docs.roboflow.com/models/ko/evaluate/training-results.md).

## NAS 실행 중지

NAS 작업에는 두 단계가 있습니다.  **학습** 및 **탐색** . 두 단계는 같은 작업에서 연달아 실행됩니다. 실행을 중지하는 방법은 두 가지입니다.

* **조기 중지** (현재 탐색 결과가 만족스러울 때 권장). 단계에 따라 "학습 조기 중지" 또는 "탐색 중지"를 클릭하세요. 그 시점까지 탐색된 모델은 보존되며 배포할 수 있습니다. 완료된 작업에 사용된 크레딧은 청구됩니다. 자세한 내용은  [학습 작업 중지 또는 취소](https://docs.roboflow.com/models/ko/train/cancel-a-training-job.md) 를 참조하세요.
* **취소** (실행을 완전히 포기하려는 경우). "학습 취소"를 클릭하세요. 가중치는 저장되지 않지만 작업 초기에 취소하면 크레딧이 환불됩니다. 자세한 내용은  [학습 작업 중지 또는 취소](https://docs.roboflow.com/models/ko/train/cancel-a-training-job.md).

{% hint style="info" %}
모델이 수렴하면, 즉 목표 에포크를 모두 완료하기 전에 최고 성능에 도달하면 NAS 실행도 자동으로 중지됩니다. 결과 페이지의 배너에 이 사실이 표시됩니다. 별도의 조치는 필요하지 않습니다.
{% endhint %}

## NAS가 탐색한 모델 배포

NAS가 탐색한 모델은 다른 Roboflow 학습 모델과 마찬가지로 배포할 수 있습니다. 다음에서 실행할 수 있습니다.

* **Roboflow Serverless Cloud API** (아래 코드 예시 참조).
* **전용 배포** 더 높은 처리량이나 예약된 용량이 필요한 경우 사용합니다.
* **Workflows** 및 **Batch Processing** 을 사용해 비전 파이프라인을 구축하고 실행할 수 있습니다.
* **자체 호스팅** [**Roboflow Inference**](https://docs.roboflow.com/deployment/self-hosted/self-hosted) 를 자체 하드웨어(Docker, 엣지 또는 클라우드)에서 실행할 수 있습니다.

### Roboflow Inference로 NAS 모델을 로컬에서 실행

하드웨어에  [Roboflow Inference](https://docs.roboflow.com/deployment/self-hosted/inference-server/install) 를 설치하고 시작한 다음,  `inference-sdk` 가  `http://localhost:9001` 을 가리키도록 설정하고, 다른 Roboflow 모델과 마찬가지로 NAS 모델 ID를 사용해 호출하세요. 아래 코드 예시는 호스팅된 엔드포인트와 로컬 Inference 서버에서 모두 작동합니다. 다음 항목만 바꾸면 됩니다. `api_url`.

### Roboflow Serverless Cloud API

{% tabs %}
{% tab title="Python (requests)" %}

```python
import base64

import requests

API_KEY = "roboflow-API-KEY"
MODEL_ID = "your-workspace/the-model-id-here"
IMAGE_PATH = "your_image_path.png"

with open(IMAGE_PATH, "rb") as f:
    image_data = base64.b64encode(f.read()).decode("utf-8")

response = requests.post(
    f"https://serverless.roboflow.com/{MODEL_ID}",
    headers={
        "Content-Type": "application/x-www-form-urlencoded",
        "Authorization": f"Bearer {API_KEY}",
    },
    data=image_data,
)

print(response.json())
```

{% endtab %}

{% tab title="Python (inference-sdk)" %}
종속 항목을 설치하려면, `pip install inference-sdk`.

```python
from inference_sdk import InferenceHTTPClient, InferenceConfiguration

CLIENT = InferenceHTTPClient(
    api_url="https://serverless.roboflow.com",
    api_key="roboflow-API-KEY"
).configure(InferenceConfiguration(api_key_transport="header"))

result = CLIENT.infer("your_image_path.png", model_id="your-workspace/the-model-id-here")
print(result)
```

{% endtab %}

{% tab title="cURL" %}
**Linux 또는 MacOS**

다음이라는 로컬 파일의 JSON 예측 결과 가져오기 `your_image_path.png`:

```bash
base64 your_image_path.png | curl -d @- \
-H "Authorization: Bearer roboflow-API-KEY" \
"https://serverless.roboflow.com/your-workspace/the-model-id-here"
```

웹의 다른 위치에서 호스팅되는 이미지의 URL을 사용해 추론하기(URL을 잊지 말고  [URL 인코딩하세요](https://www.urlencoder.org/)):

```bash
curl -X POST \
-H "Authorization: Bearer roboflow-API-KEY" \
"https://serverless.roboflow.com/your-workspace/the-model-id-here?\
image=https%3A%2F%2Fexample.com%2Fyour-image.jpg"
```

{% endtab %}

{% tab title="Javascript" %}
**Node.js**

이 예제에서는 내장된  `fetch`  API를 사용합니다. Node.js 18 이상과 최신 브라우저에서 작동하므로 설치할 종속 항목이 없습니다.

**로컬 이미지에서 추론하기**

```javascript
const fs = require("fs");

const image = fs.readFileSync("your_image_path.png", {
    encoding: "base64"
});

fetch("https://serverless.roboflow.com/your-workspace/the-model-id-here", {
    method: "POST",
    headers: {
        "Content-Type": "application/x-www-form-urlencoded",
        "Authorization": "Bearer roboflow-API-KEY"
    },
    body: image
})
    .then((response) => {
        if (!response.ok) throw new Error("Request failed with status " + response.status);
        return response.json();
    })
    .then((data) => {
        console.log(data);
    })
    .catch((error) => {
        console.log(error.message);
    });
```

**URL을 통해 다른 곳에서 호스팅되는 이미지로 추론하기**

```javascript
fetch(
    "https://serverless.roboflow.com/your-workspace/the-model-id-here?image=" +
        encodeURIComponent("https://example.com/your-image.jpg"),
    {
        method: "POST",
        headers: {
            "Authorization": "Bearer roboflow-API-KEY"
        }
    }
)
    .then((response) => {
        if (!response.ok) throw new Error("Request failed with status " + response.status);
        return response.json();
    })
    .then((data) => {
        console.log(data);
    })
    .catch((error) => {
        console.log(error.message);
    });
```

{% endtab %}
{% endtabs %}